 1 hour ago
3
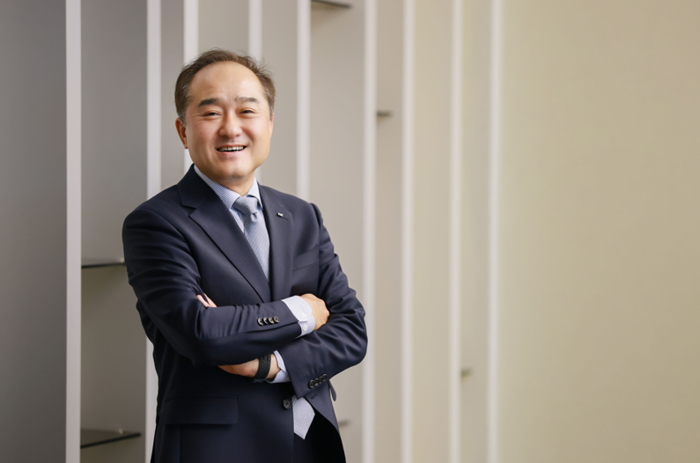
송성혁 서강대 전자공학과 교수 (피아이이로보틱스 CTO) 휴머노이드가 사람처럼 걷고, 물건을 집고, 집안일을 하는 영상을 심심치 않게 볼 수 있다. 사람의 대규모 동작 데이터에 기반한 학습 기술이 로봇에 적용되며 로봇 기술 개발의 방향 자체가 사람을 닮는 쪽으로 집중되고 있고, 피지컬 인공지능(AI) 경쟁 역시 휴머노이드와 이를 사람처럼 제어하기 위한 AI 모델을 중심으로 펼쳐지고 있다. 그런데 사람을 닮는 것이 곧 로봇의 목표는 아니다. 로봇을 현장에 투입하는 이유는 결국 사람보다 빠르거나, 정확하거나, 저비용으로 작업을 수행하도록 하기 위해서다. 산업용 로봇은 사람의 형상이나 동작과는 전혀 다른 형태로 만들어졌지만 바로 그 덕분에 사람의 작업 속도와 효율을 크게 뛰어넘을 수 있었다. 이러한 산업용 로봇이 사람의 손과 다리를 그대로 옮겨 놓은 형태로 사람과 같은 방식으로 일한다면, 그 로봇 성능의 상한은 결국 사람 수준에 머무를 수밖에 없을 것이다. 필자는 이 지점에서 로봇 하드웨어 혁신이 현재 로봇 기술의 난제들을 해결할 하나의 돌파구가 될 수 있다고 본다. 특히 소프트 로봇 기술에서 출발한 고적응성 구조는 복잡한 센서와 제어 없이도 물체와 환경에 스스로 맞춰 변화하는 특징이 있어, 이를 이용하면 사람도 하기 어려운 작업까지도 오히려 쉽게 해낼 수 있게 된다. AI 기술이 많은 문제를 해결해주고 있는 것은 사실이지만, 학습한 환경 조건을 벗어나면 여전히 오동작이 발생하기 쉽고 학습에 드는 자원과 시간도 만만치 않다. 반면, 고적응성 구조가 접목된 로봇은 적은 수의 액추에이터만으로 시스템을 단순하게 구성할 수 있어, 다양한 환경 조건에서도 안정적으로 작업을 수행할 수 있게 된다. 필자가 개발한 코끼리 코 모사 만능 그리퍼가 한 예이다. 코끼리는 작은 물체는 코끝을 오므려 잡고, 큰 물체는 공기를 들이마시며 흡착해 잡는다. 개발한 그리퍼는 이 동작을 유연한 허니컴 구조 하나로 구현했다. 와이어를 당기면 유연한 표면이 물체 형상대로 오므라들고, 내부의 구멍으로 음압을 인가하면 표면 전체가 석션 컵처럼 작용한다. 덕분에 그리퍼의 100분의 1 크기보다 작은 한방 침(직경 0.25mm)을 바닥에서 꼬집어서 집어 올리고, 10배 크기인 박스를 흡착해 들어 올릴 수 있다. 침의 굵기보다 높은 위치 정밀도가 요구되어 기존 그리퍼로는 구현하기 어렵던 작업이 특별한 위치 제어 없이 구현된 것이다. 물체를 인식하고 파지 전략을...
Related
[사설] 공학이 바꿀 미래, 우리가 답해야
27 minutes ago
1
[GEF 스타트업 이야기] 〈102〉밀레의 이삭과 모네의 들판, 나눔은 무엇을 남겨야 하는가
1 hour ago
2
[김장현의 테크와 사람] 〈112〉수출호황 시대, 환호 대신 초격차 영역 확대를
1 hour ago
2
[정구민의 테크읽기] 배터리 산업, 피지컬 AI에서 새로운 성장 동력을 찾다
1 hour ago
3
[전문가 기고]미래를 앞당기는 선택, 핵융합 핵심기술 개발 실증기반 인프라 구축
1 hour ago
2
[부음] 김기인(안랩 부사장)씨 장인상
2 hours ago
4
[인사] 현대백화점그룹
6 hours ago
4
Popular

직장인으로서 부를 쌓는 방법
2 weeks ago
459
Show GN: suta — AI가 생성한 UI문제를 줄이는 스킬
2 weeks ago
374

[아시안게임] 유도 김민종, 남자 100㎏이상급 동메달…2회 연속 메달
3 weeks ago
366
[2026 노벨상] 생리의학상…뇌에 대한 이해 바꿔놓은 이들에게
3 weeks ago
359
Show GN: 5달러 시계에 Claude·Codex 사용량을 띄워봤습니다
3 weeks ago
359
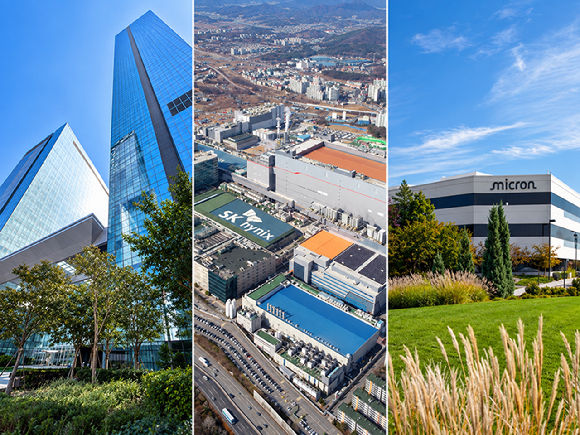
마이크론이 먼저 확인한 메모리 호황…삼성·SK하이닉스는 '비용 변수'
3 weeks ago
354
방탄소년단, 자체예능 '달려라 방탄 2.0'으로 돌아온다
4 weeks ago
351

박진영, 12월 서울서 사흘간 연말 콘서트 '웨트'
3 weeks ago
349

How DataXStream Accelerates Sales and Customer Engagement wi...
3 weeks ago
348
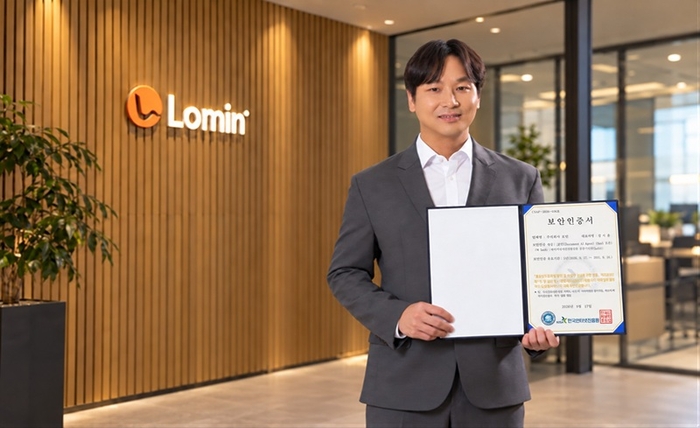
로민 '다큐먼트 AI 플랫폼', KISA 클라우드 보안인증 획득
3 weeks ago
345
 English (US) ·
© Clint IT 2026. All rights are reserved
