 1 hour ago
2
[IT동아 차주경 기자] 교육부와 한국연구재단, 우주항공청과 진주시 주최에 한국우주항공산업협회·항공드론 혁신융합대학이 주관한 제 24회 한국로봇항공기 경연대회가 9월 5일 막을 내렸다. 우리나라 대학생과 대학원생들이 무인항공기, 미래항공모빌리티(AAM, Advanced Air Mobility) 기체와 소프트웨어를 스스로 설계하고 주어진 임무를 수행하도록 이끄는 실전형 경연대회다. 2002년 한국항공대학교에서 처음 열린 이 경연대회는 올해 24회째를 맞을 정도로 유서 깊은 실전형 인재 양성 대회다. 로봇항공기의 자동 비행과 항공 촬영, 장비의 소형화와 영상 시스템 최적화 기술 개발, 저가형 실용화 무인기 통합 설계와 운영 체계 구축 등 이 부문 최신 유행을 조명하는 대회로도 이름을 높였다. 제 24회 한국로봇항공기 경연대회는 3월 18일 참가자 모집을 시작으로 4월 미션·규정 설명회와 5월 1차 예선, 6월 기술지도 워크샵과 7월 2차 예선 등 일정을 차례로 소화했다. 이들은 정규 부문인 ‘수직이착륙 고정익 AAM 조난자 구조 임무’, 중급 부문인 ‘멀티콥터형 드론 실내 조난자 탐색 임무’를 각각 수행했다. 제 24회 한국로봇항공기 경연대회 단체사진 / 출처=항공드론혁신융합대학 정규 부문 지원 팀은 고정 날개와 회전형 날개를 모두 가진 수직이착륙 고정익 AAM의 설계와 구동을 상정했다. 버티포트(출발 지점)에서 자동 수직 이륙 후 경로점 이동과 호버링(회전형 날개로 제자리 비행), 천이(회전형 날개에서 고정 날개로 전환)와 2차~5차 경로점 통과, 비행 보고 지점으로 이동하며 다시 한 번 천이(고정 날개에서 회전형 날개로 전환) 등 고도의 작업을 설계했다. 이어 조난자를 실시간 영상으로 자동 인식하고 접근하는 기술, 조난자를 자동 구조하는 기술, 조난자 구조 후 버티포트로 자동 복귀하며 여러 차례의 천이를 수행하는 고난이도의 작업도 만들었다. 중급 부문 지원 팀은 회전형 날개를 여러 개 가진 멀티콥터형 드론을 활용해 실내 조난자를 탐색하는 임무를 받았다. 이 때 각종 신호가 닿기 어려운 실내에서의 운용을 상정, 멀티콥터형 드론이 GPS 없이 실내 바닥의 구획선을 따라 2m 고도로 비행하도록 설계했다. 정해진 경로점을 카메라로 정확하게 식별하고 이동하는 기술, 임무를 빠르고 정확하게 수행하는 기술이 관건이었다. 치열한 경쟁을 뚫고 본선에 진출한 팀은 총 80개다. 이들은 팀당 500만 ~ 1000만 원의 개발 지원...
Related
램파드, 육군 사이버발전 세미나서 AI 기반 네트워크 이상탐지 기술 선봬
1 hour ago
1
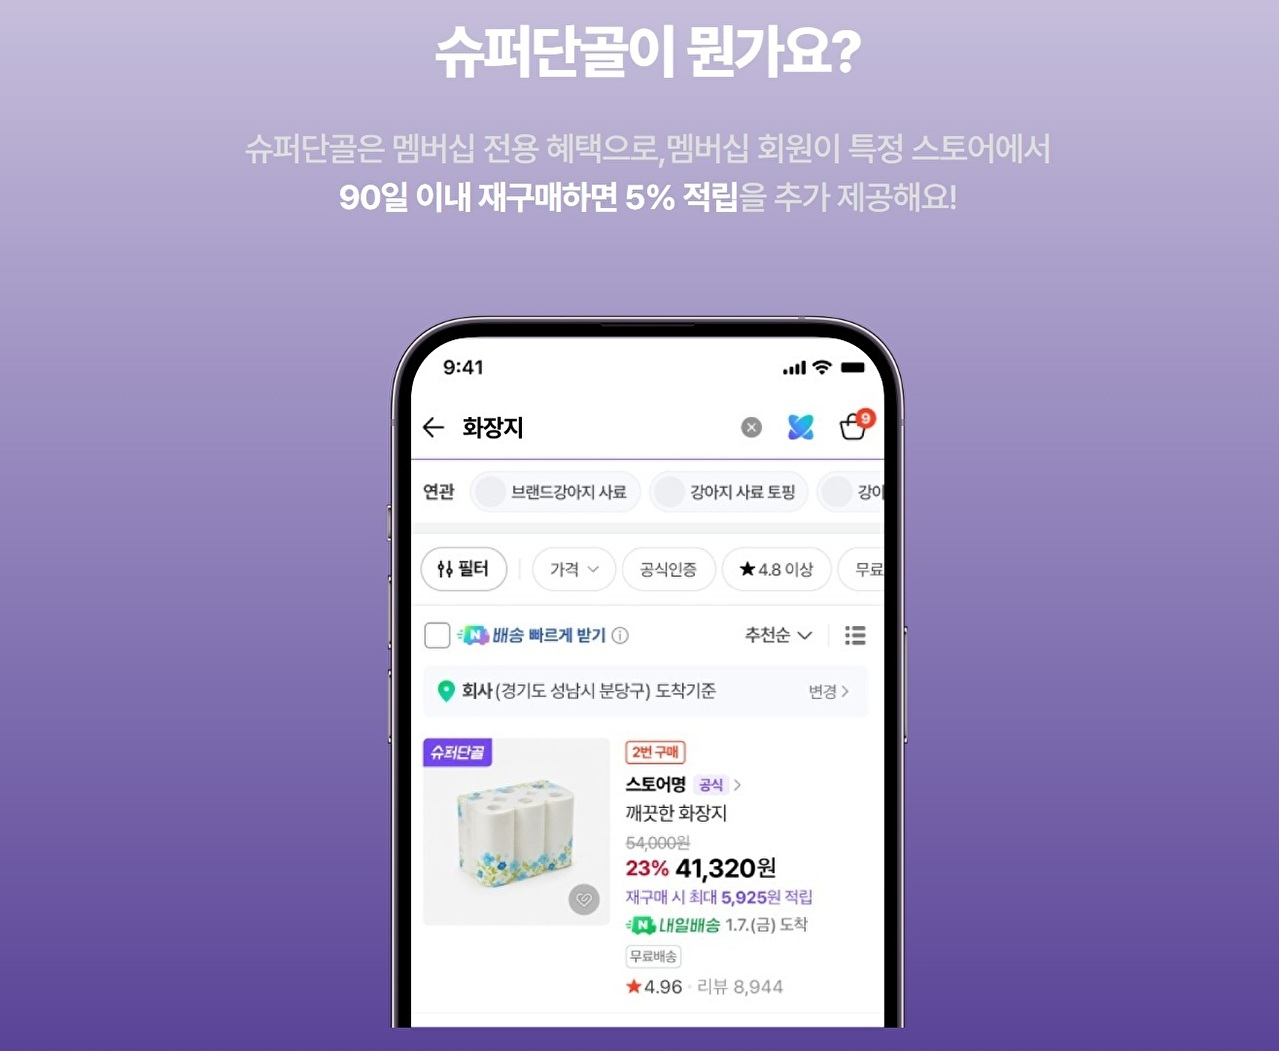
"90일 이내 재구매하면 5% 추가해 10% 적립"⋯네이버 멤버십 혜택 강화
1 hour ago
1

[헬스케어픽] 오킨부터 루닛까지, AI로 손잡고 국경도 사라진다
1 hour ago
1
이통3사 "AX·6G 투자 지속하려면 통신 규제 바뀌어야"
1 hour ago
0

[르포] 자전거도 맞춤형 시대…영등포 ‘팝사이클’ 팝업 매장 가보니
1 hour ago
2
[알림] 제26회 대한민국디지털AI경영혁신대상 개최
2 hours ago
2
“보안은 혁신의 필수조건”…이종석 국정원장, AI 시대 사이버안보 강조
2 hours ago
1

[G-브리핑] ‘승리의 여신:니케’ 신규 바니걸 니케 선
2 hours ago
1
Popular

[팟캐스트] OAuth, 제대로 이해하고 쓰고 있나요?
3 weeks ago
94
고철
3 weeks ago
91

연상호, 토론토영화제서 고레에다 감독과 대담
3 weeks ago
81
취준생 목소리에 귀기울인 '라이너 라이트'..."자소서 기능 이용자 수 13배 늘...
3 weeks ago
76

‘붉은사막’, 게임스컴 어워드 에픽·최고의 PC 게임 후보작 올라
3 weeks ago
75
잔나비, 첫 아시아 투어 곳곳서 떼창 물결…"기적같은 일"
3 weeks ago
73
김재윤 통산 220세이브…삼성, 2연패 탈출
3 weeks ago
71
컴투스, 신작 '제우스: 오만의 신' 사전 다운로드 당일 애플 앱스토어 인기 1위
3 weeks ago
68

남궁훈 아이즈 대표, 카카오게임즈 지분 1% 매입…"게임산업 다시 성장할 것"
3 weeks ago
65

 English (US) ·
© Clint IT 2026. All rights are reserved
